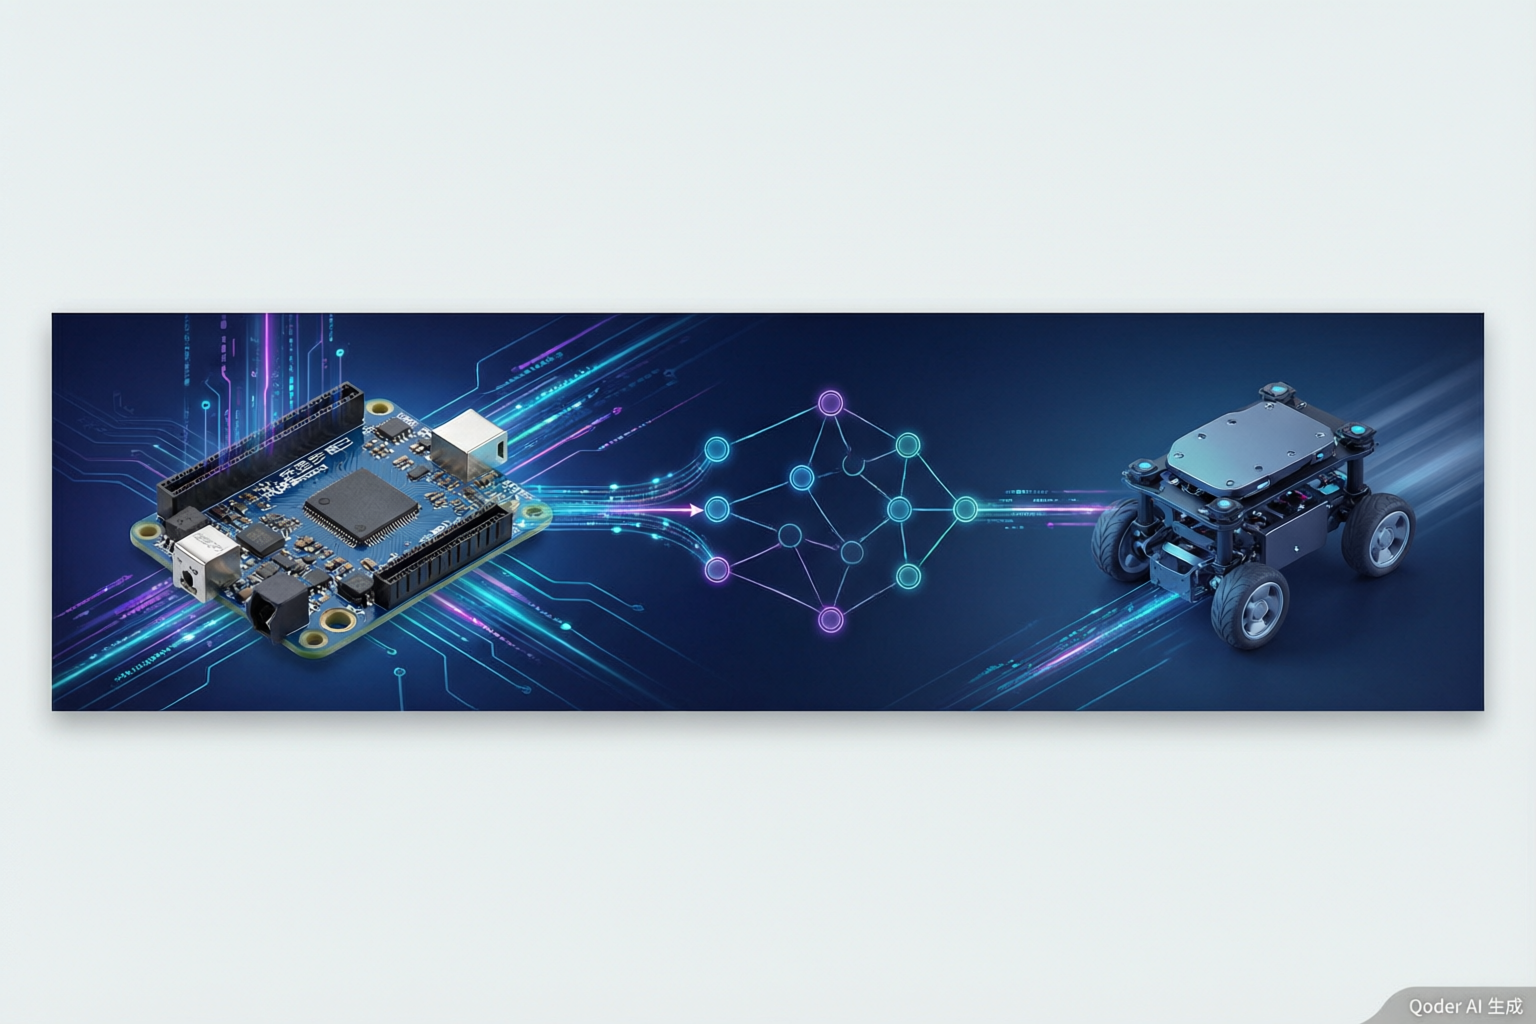
占位文章:详细架构文档整理中,完整内容即将发布。 作品简介 独立设计的完整闭环系统:STM32 固件(编码器读取 + PID 速度环 + 自研串口协议栈)↔ ROS2 桥接节点(cmd_vel/odom 双向桥接)↔ Gazebo 差速小车同步运动。 核心技术点 自研串口协议栈:帧头 / 类型 /
边缘AI
实时系统
ROS2
Halo